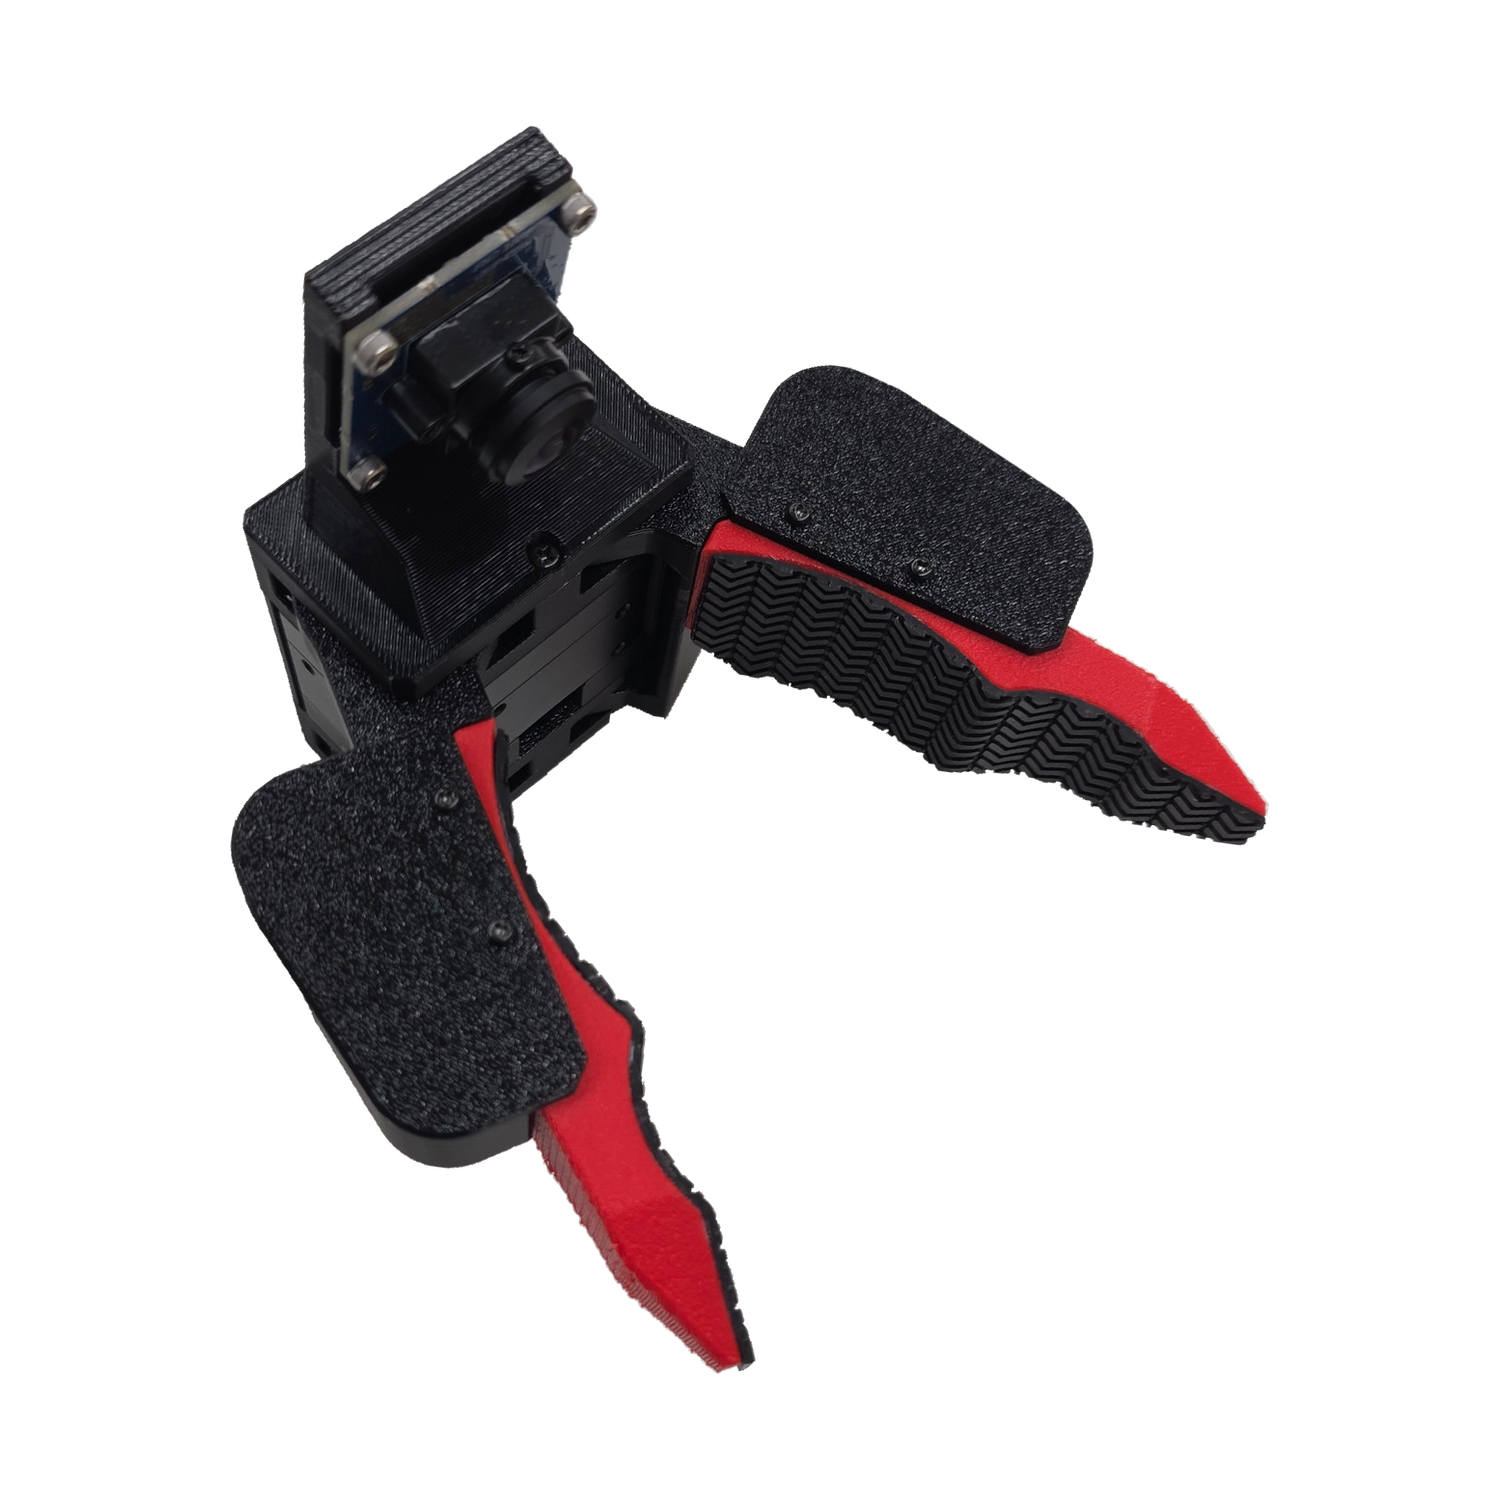
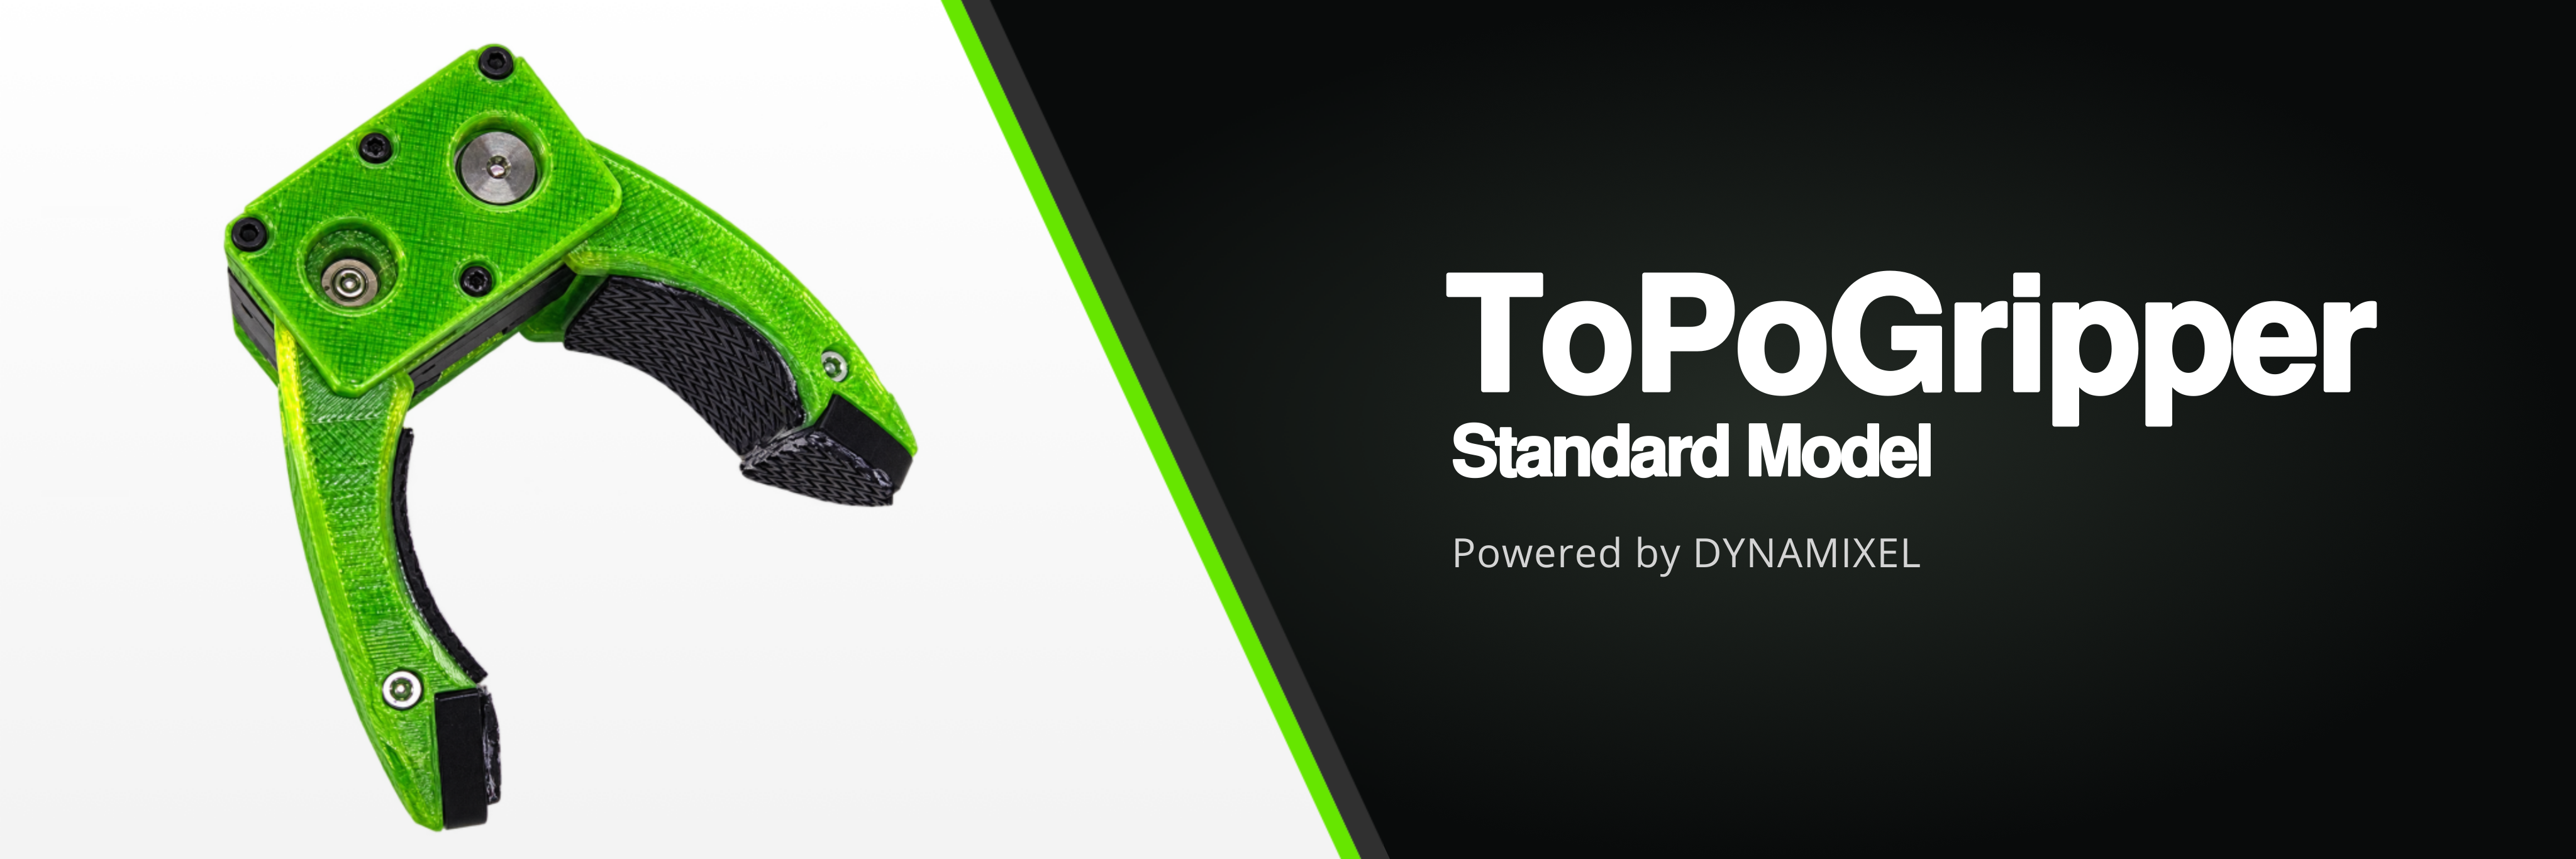
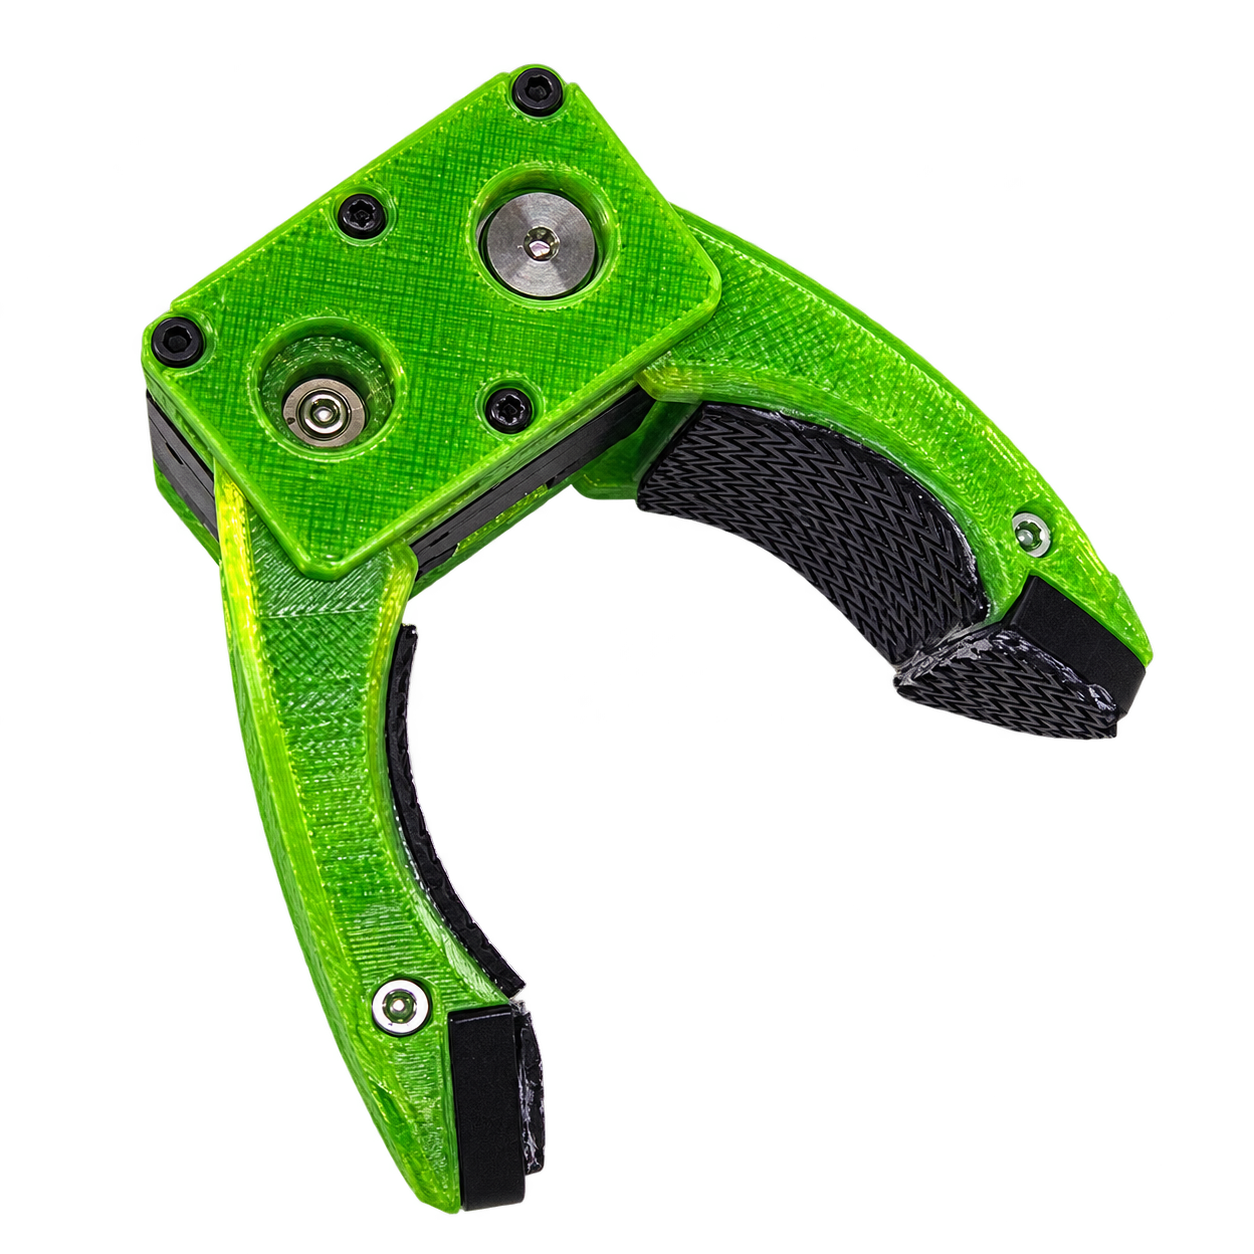
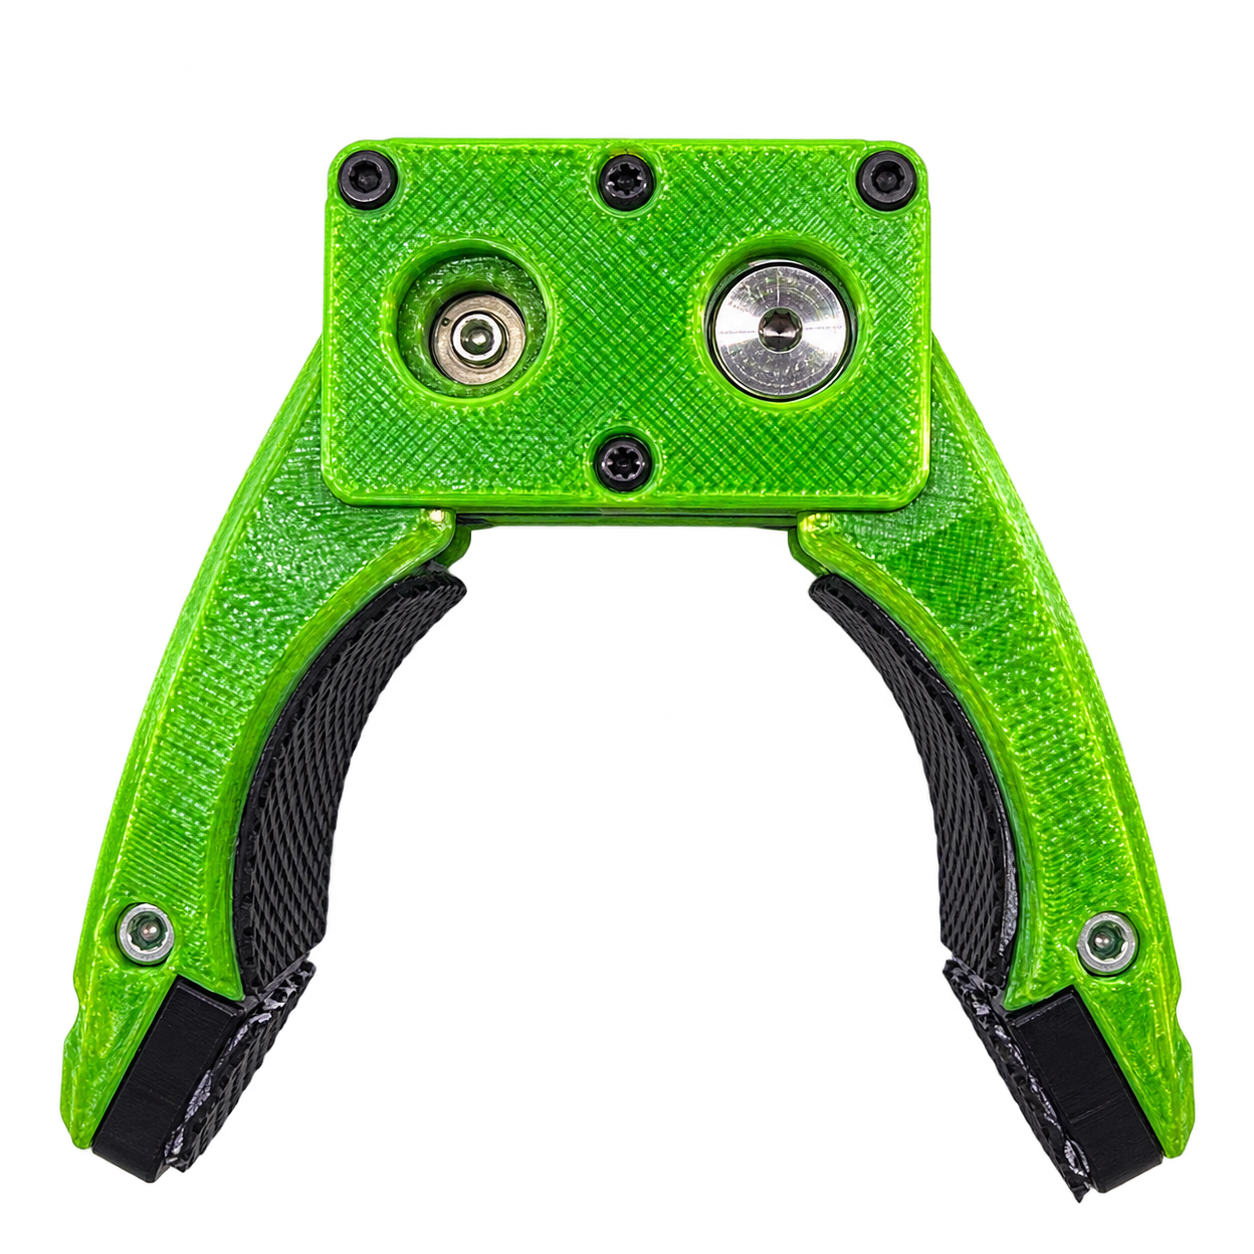
- 組立完成品
ToPoGripper Standard Model
広い接触面でグリップしやすい軽量2本指グリッパ
FuzzRoBo / 標準モデル
ToPoGripper Standard Modelは、対象物との接触面を大きく取れる軽量2本指グリッパです。広い接触面により、対象物をしっかりグリップしやすい形状を採用しています。
ROBOTISの DYNAMIXEL XM430-W350-R を搭載。組立済み完成品です。
| サイズ |
開閉状態ごとの寸法は下部の寸法図を参照してください。
|
|---|---|
| 注意事項 |
|
特徴
-
軽量2本指グリッパ
2本の指を開閉して対象物を把持する軽量グリッパです。ロボットアームの手先で対象物を把持し、操作データを用いた模倣学習などの研究・開発に活用できます。
-
広い接触面でグリップしやすい指形状
対象物との接触面を大きく取れる指形状が特徴です。実際の保持条件は対象物の形状・材質や、指の接触位置によって異なります。
-
XM430-W350-Rを搭載
ROBOTISの DYNAMIXEL XM430-W350-R を搭載。サーボの通信方式はRS-485です。
-
組立済み完成品
組立済み完成品を1台単位で販売します。本体を部品から組み立てる必要はありません。
指の開閉状態
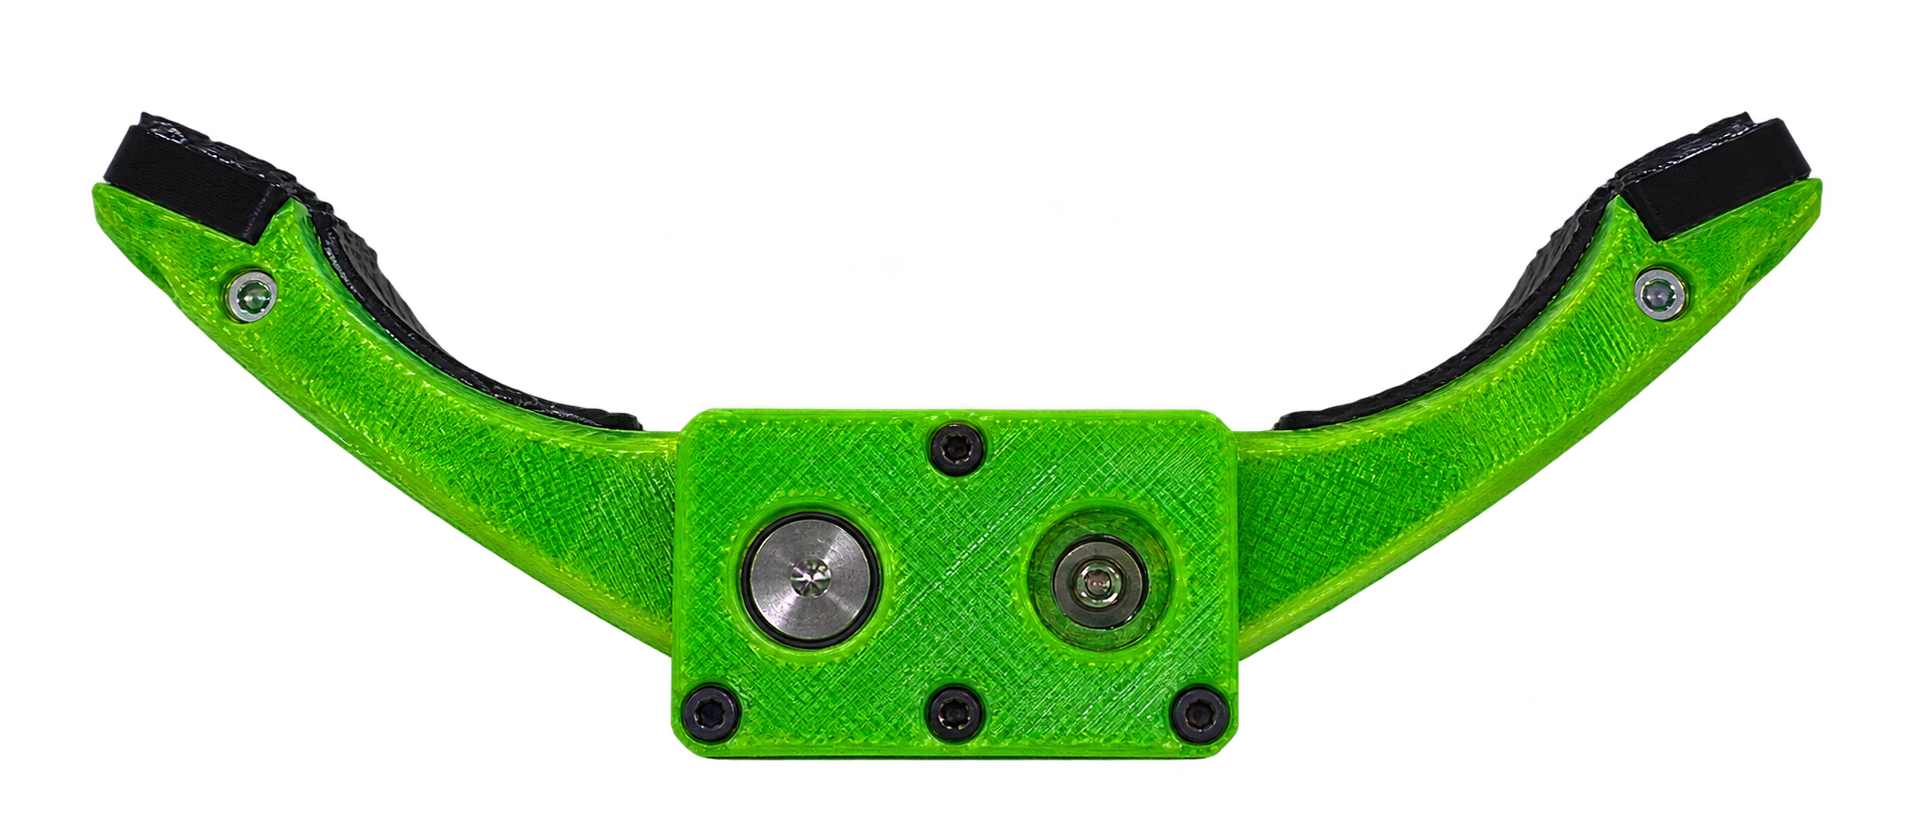
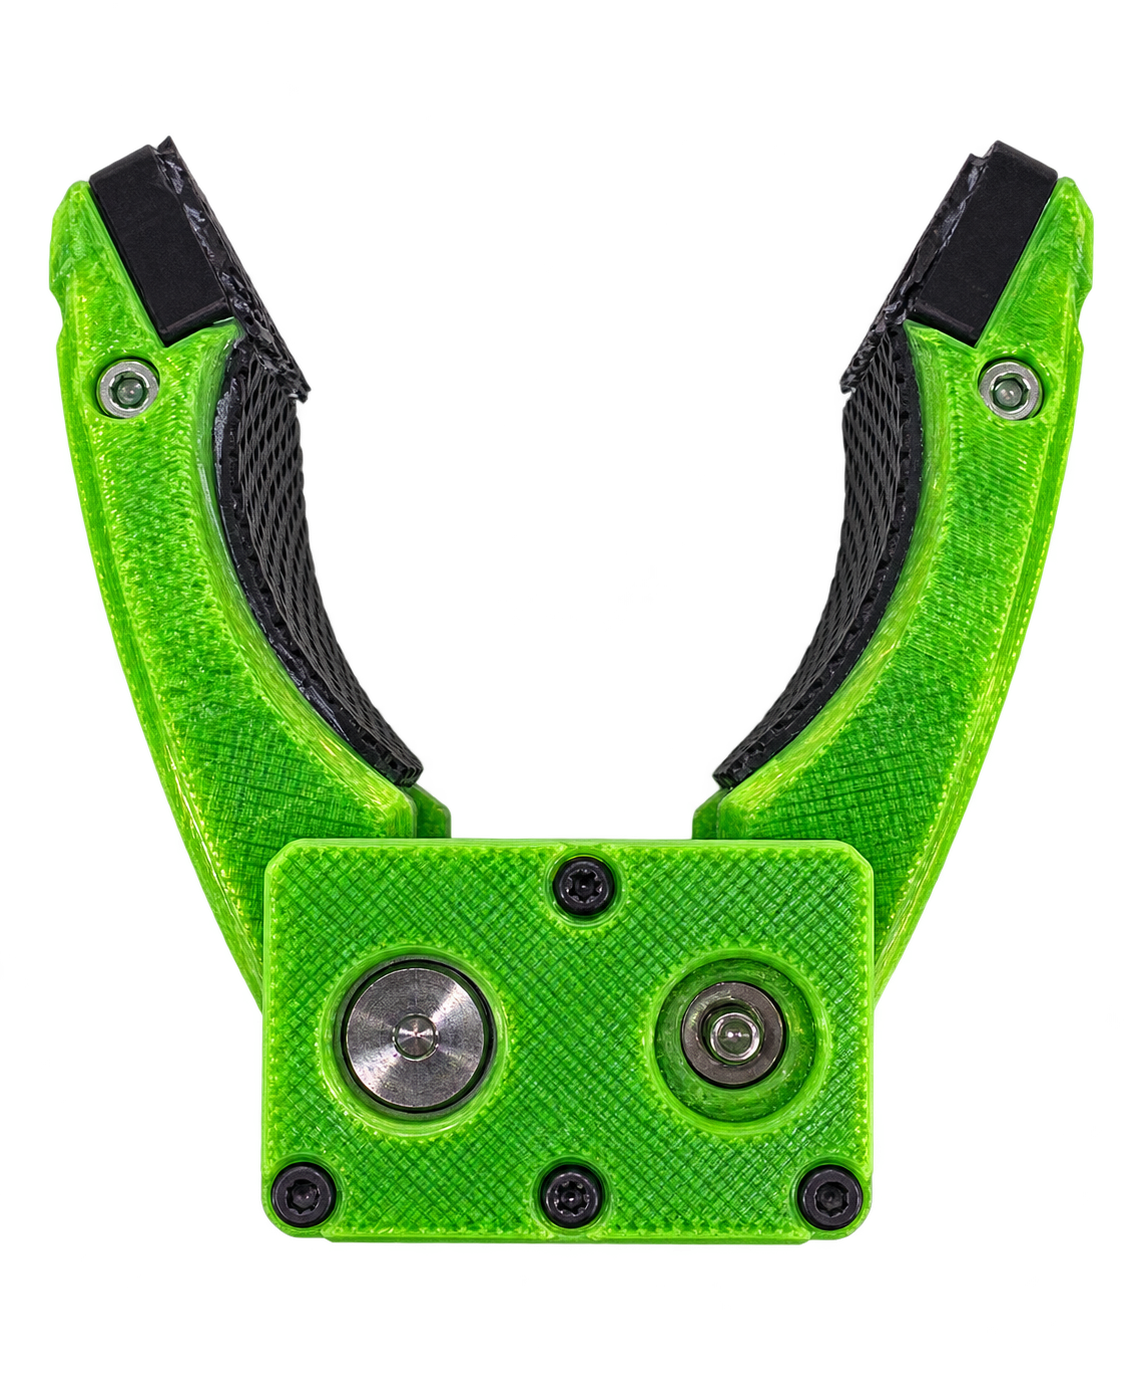
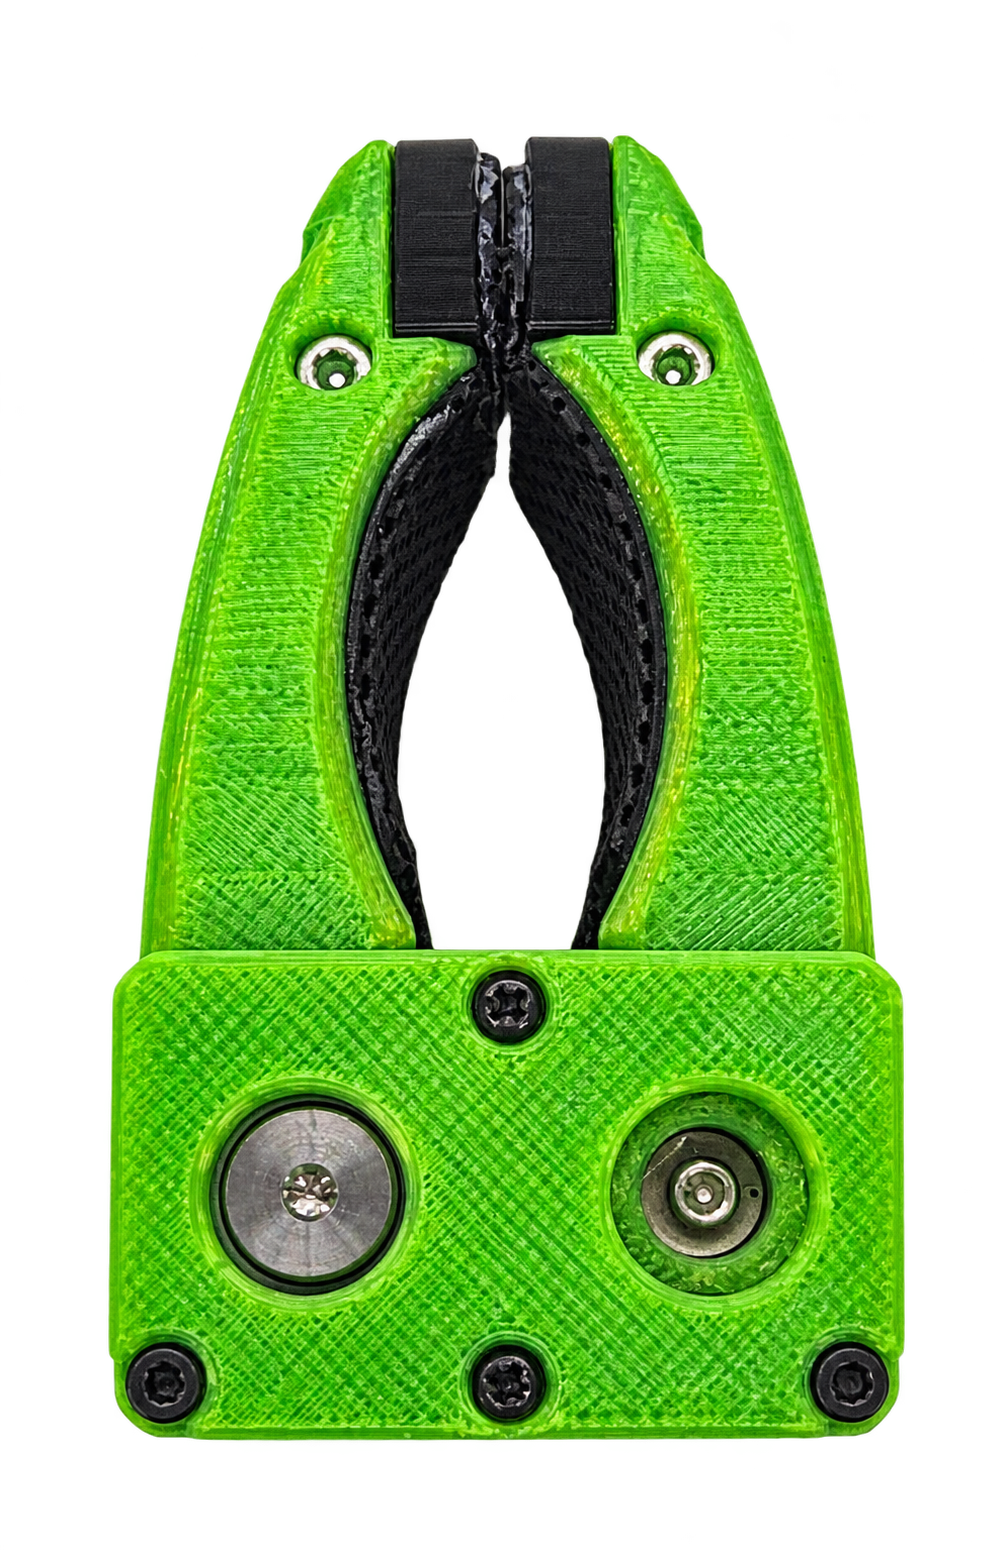
- 写真は開閉状態を示すもので、寸法や最大開口幅を示すものではありません。
本体・サーボ搭載部の外観
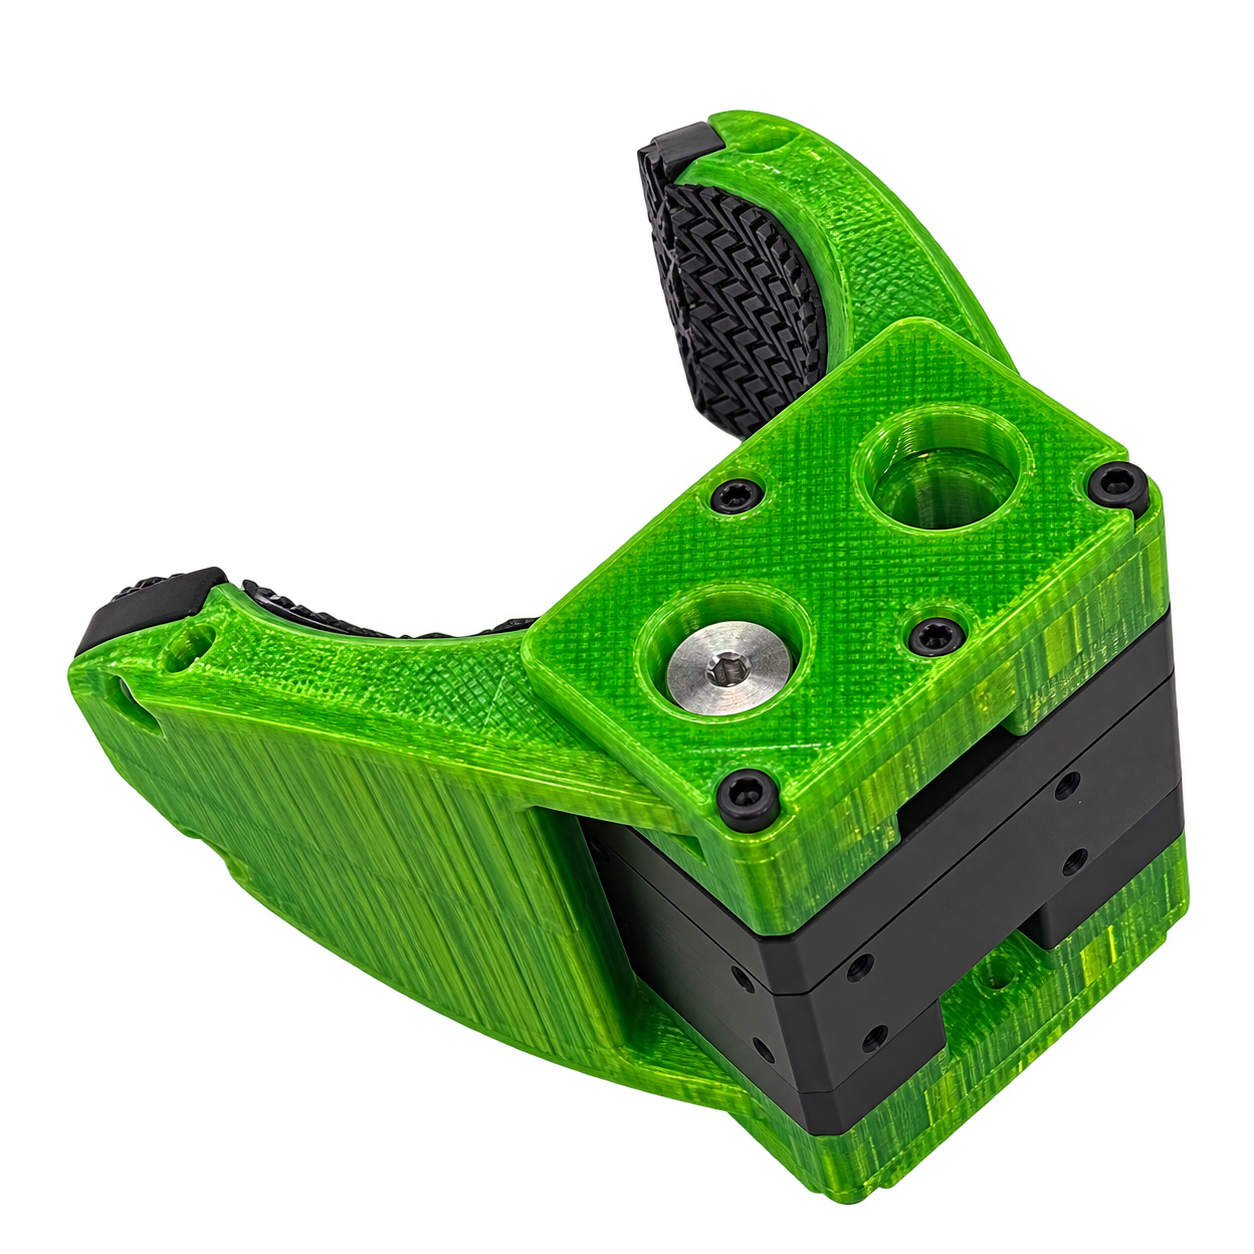
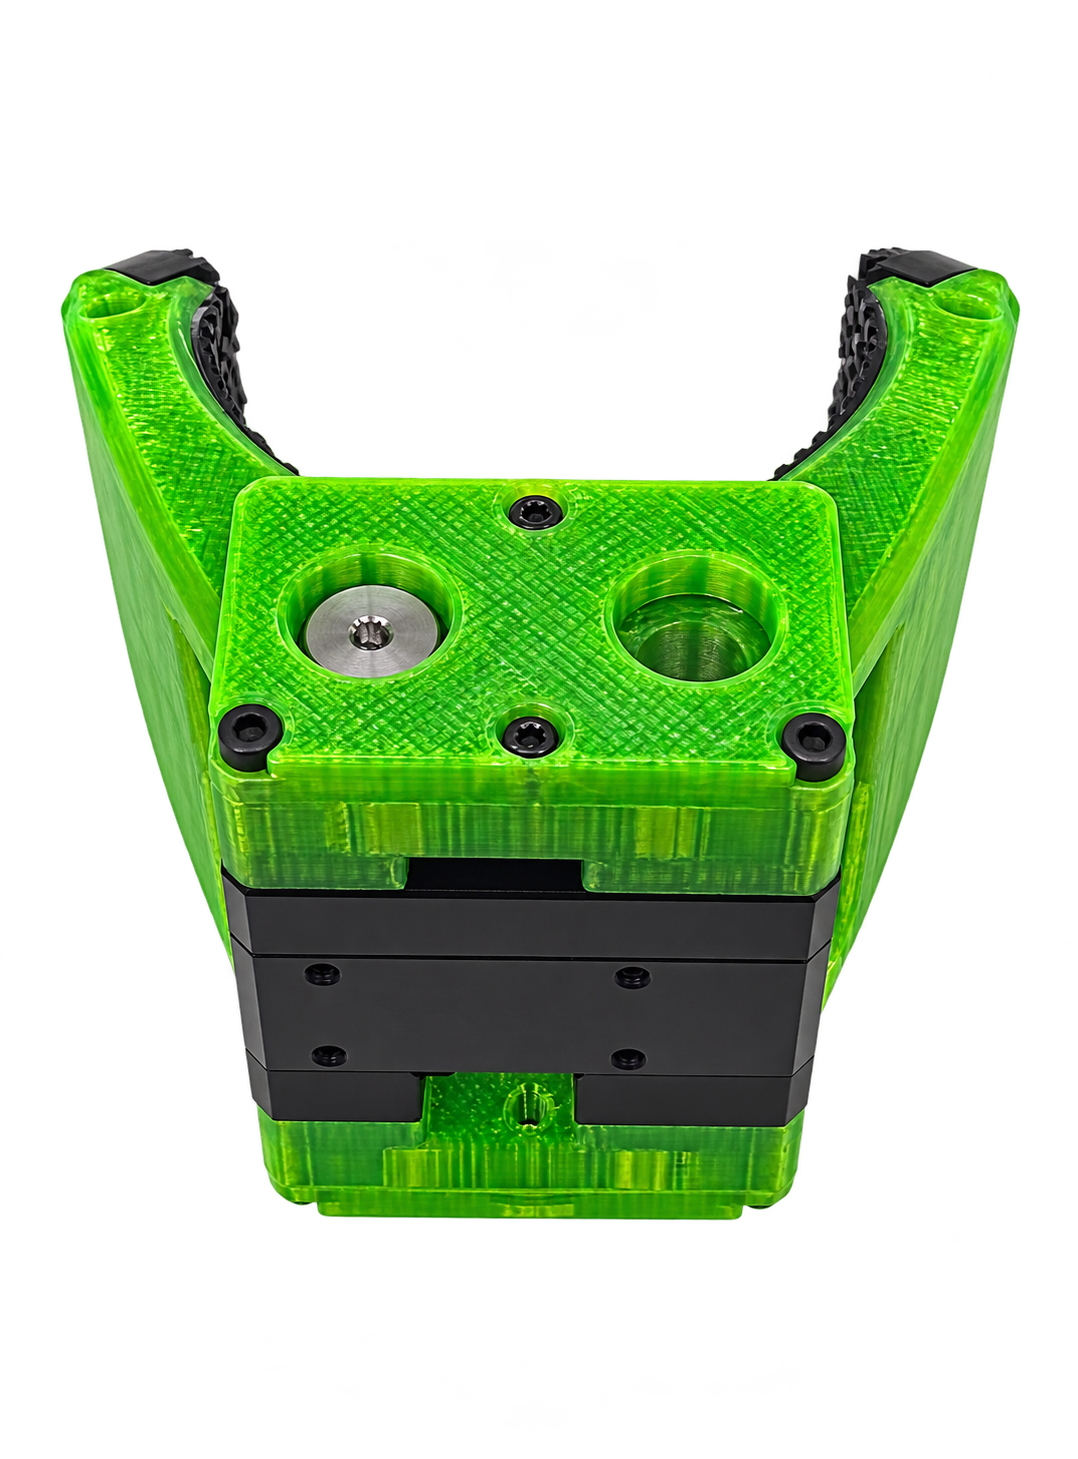
内容物一覧
| 内容物 | 数量 | 備考 |
|---|---|---|
| ToPoGripper Standard Model | 1台 | DYNAMIXEL XM430-W350-R を搭載した組立済み完成品 |
| RS-485ケーブル 180 mm | 1本 | 本体接続用 |
仕様
| 製品名 | ToPoGripper Standard Model |
|---|---|
| 構成 | 軽量2本指グリッパ |
| 納品形態 | 組立済み完成品 |
| 搭載サーボ | DYNAMIXEL XM430-W350-R |
| サーボ通信方式 | RS-485 |
| 重量 | 約 203 g(実測値) |
| 販売単位 | 1台 |
通信・接続
搭載サーボのXM430-W350-RはRS-485で通信します。ROBOTISの公式資料に記載される4ピン接続は、GND、VDD、DATA+、DATA−です。電源・通信の配線とサーボ設定は、 ROBOTIS e-Manual をご確認ください。
- RS-485ケーブルはサーボの電源・通信の接続に用います。
接続・初期設定
- 取付条件の確認 取付先の穴位置、固定部品、指を開閉したときの干渉範囲を確認します。
- 電源・通信の接続 サーボの公式資料に従って電源・RS-485通信を接続し、ID、通信速度、プロトコルなどの設定を確認します。
- 設定・試運転 開閉範囲と制限値を設定し、対象物を保持させる前に安全な場所で試運転します。
組立・取付
本商品は組立済み完成品です。使用するロボットや装置への取付・配線・制御設定は、お使いの構成に合わせて行ってください。
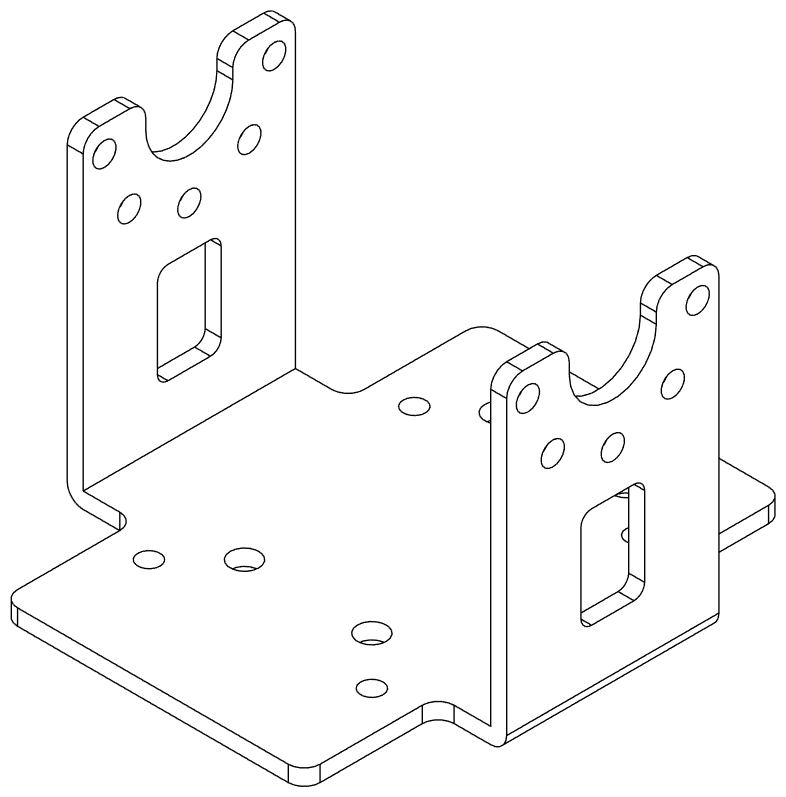
ToPoFrame-430-430-L2による取り付け
ToPoFrame-430-430-L2を使用して、ToPoGripper Standard ModelをDYNAMIXEL XM430に取り付ける構成例です。図中の緑色の部品がToPoFrame-430-430-L2です。使用するサーボ・ホーンの取付部、穴位置、ねじの長さをご確認ください。
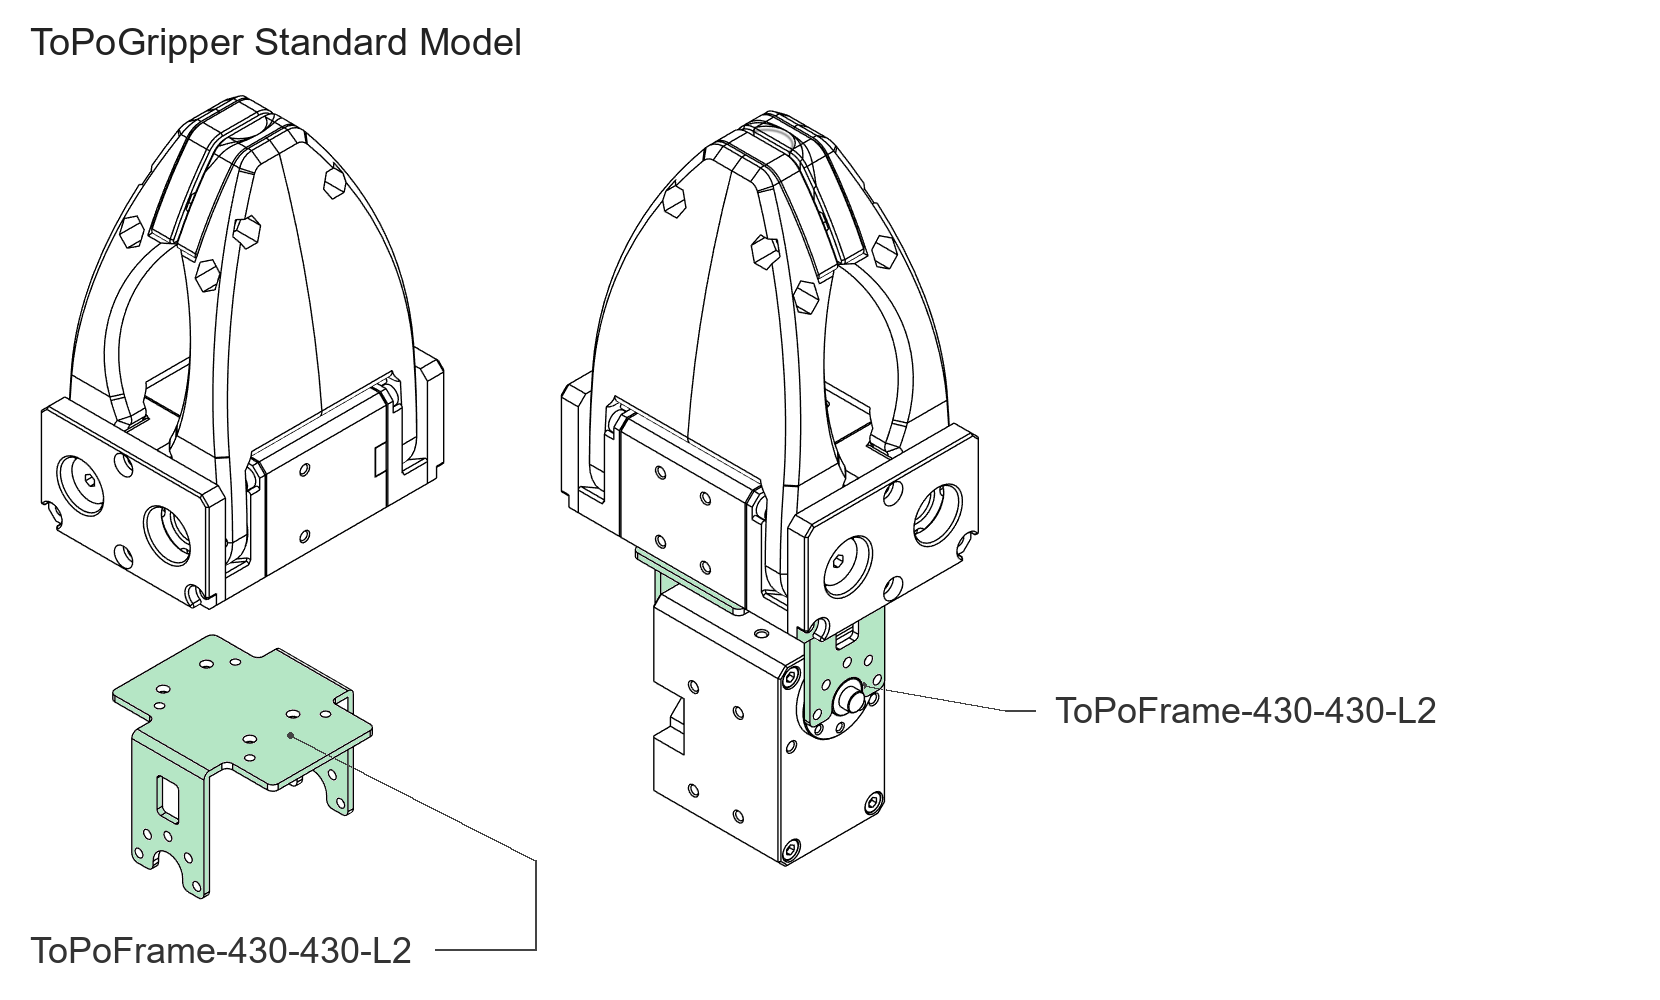
- 緑色はフレームの位置を示すための着色です。実際の製品色を示すものではありません。
- この取付例に使用するToPoFrame-430-430-L2は、フレーム1個単位での販売です。ねじ類は同梱しません。
図面・組立資料
寸法単位はmmです。図面には開閉状態ごとの寸法を示しています。
画像をクリック・タップすると、図面を拡大表示できます。
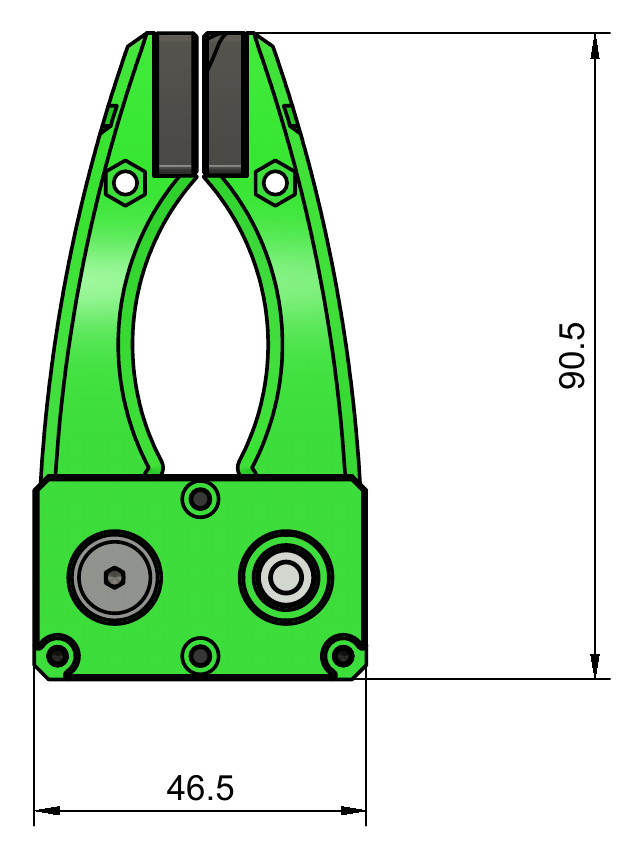
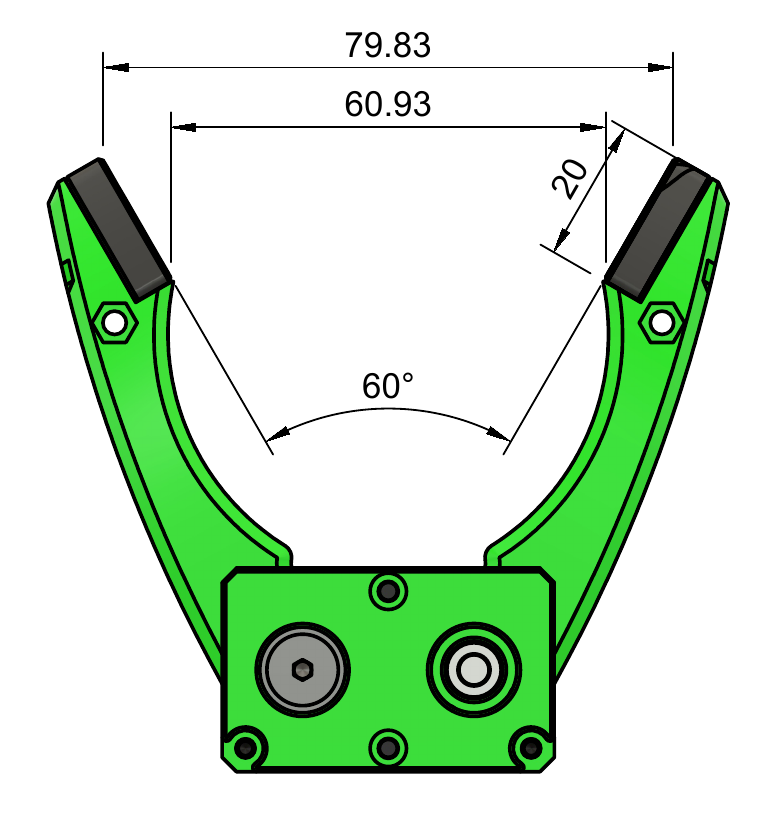
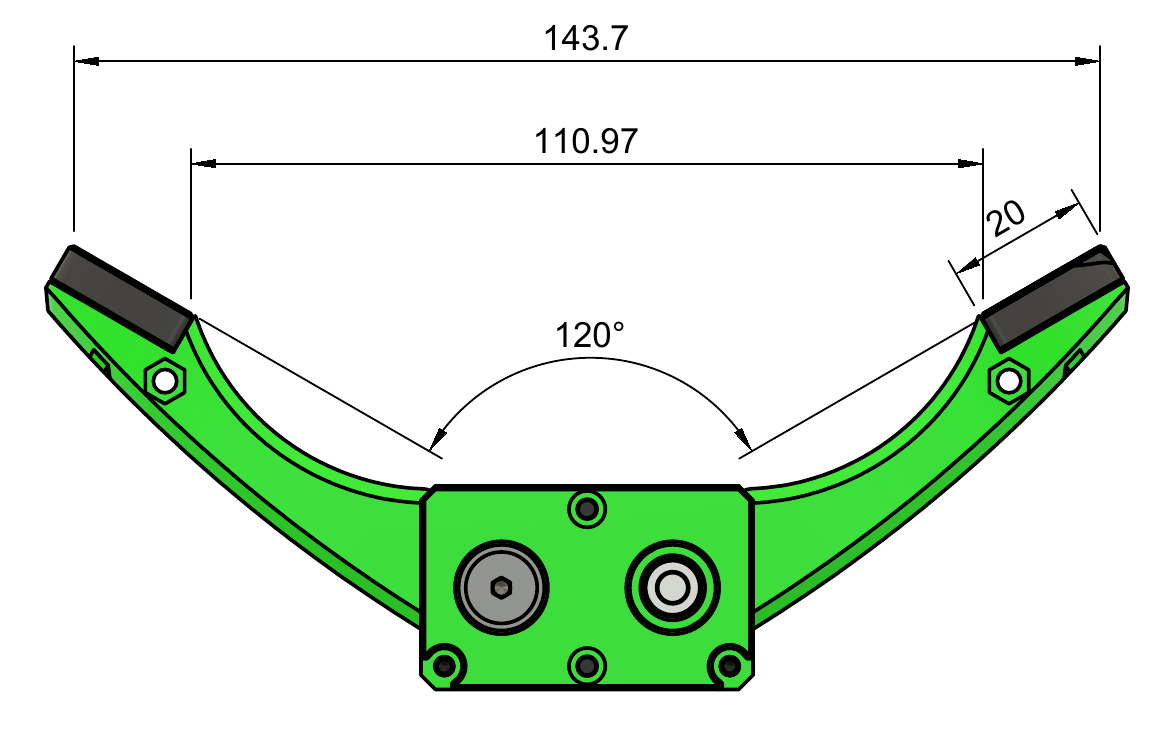
- 寸法は提供された本体図面の参考値です。配線を含む完成品全体の占有寸法とは区別して確認してください。
使用上の注意
- 動作中は指や衣服などを可動部に近づけないでください。
- 取付・配線作業は電源を切った状態で行ってください。
- 電源・通信・取付条件と、使用する機器の説明書を確認してください。
- 把持対象物の落下や予期しない動作を考慮し、安全を確保した場所で使用してください。